Wie ein Modellsegelflugzeug mit Kamera, Sensoren und Bordcomputer thermisch interessante Gebiete erkennt und natürliche Aufwinde nutzt.
Ausgangslage
Thermische Aufwinde ermöglichen es Segelflugzeugen, ohne Motor an Höhe zu gewinnen. Erfahrene Pilotinnen und Piloten erkennen mögliche Thermik anhand von Wolken, Gelände und Bodenbeschaffenheit. Für ein autonom fliegendes Flugzeug ist diese Fähigkeit jedoch eine technische Herausforderung: Thermik ist unsichtbar und ihre Entstehung hängt von zahlreichen Umweltbedingungen ab.
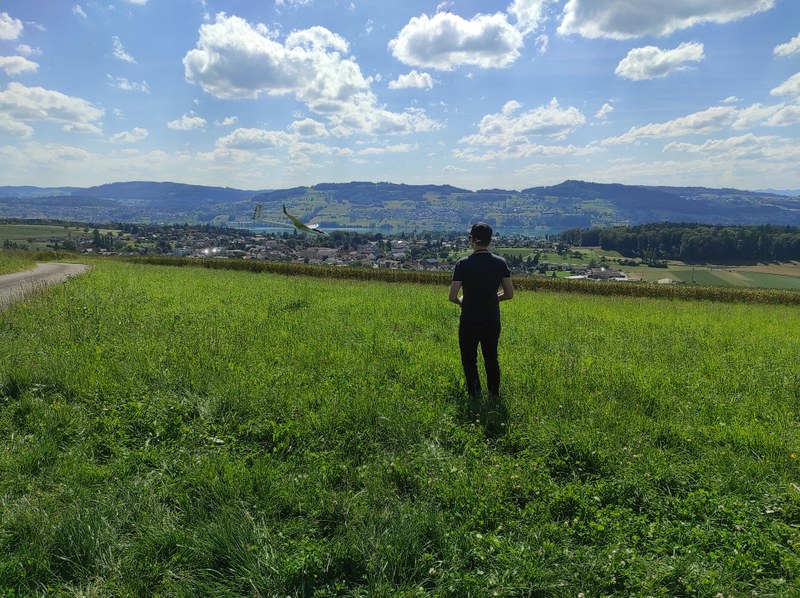
Im Rahmen des Projekts «Autonomous Soaring» untersuchen Studierende der Elektro- und Informationstechnik, wie sich Hinweise auf mögliche Aufwindgebiete mit Sensorik und Bildverarbeitung automatisch erkennen lassen. Als Versuchsträger dient ein 4,28 Meter spannendes Modellsegelflugzeug vom Typ IKURA GPS.
Ziel
Ziel des Projekts ist es, ein System zu entwickeln, das mögliche thermisch interessante Gebiete während des Fluges erkennt, deren Position bestimmt und das Segelflugzeug gezielt dorthin steuert.
Dafür kombiniert der fliegende Prototyp verschiedene Technologien: Eine nach unten gerichtete Kamera beobachtet die Landschaft, während GPS, Höhenmesser, Luftgeschwindigkeitssensor und Fluglagensensoren weitere Flugdaten liefern. Ein Raspberry Pi Zero 2 W verarbeitet die Informationen direkt an Bord und kommuniziert mit dem Flugregler.
Das System soll dabei nicht nur mögliche Thermik anhand der Landschaft erkennen. Während des Fluges wird zusätzlich überprüft, ob tatsächlich Aufwind vorhanden ist. Die Flugbahn kann anschliessend angepasst werden, um den Bereich mit dem stärksten Aufwind möglichst effizient zu nutzen.
Resultate
Das Projekt ist über mehrere Studierendenarbeiten hinweg entstanden. Dazu gehören unter anderem die Entwicklung einer Sensorplatine, die Visualisierung von Flugdaten und 3D-Flugbahnen sowie die Entwicklung und Stabilisierung der Kameraeinheit.
Im Zentrum der Masterarbeit von Fabian Glutz steht die Bildverarbeitung. Die Software analysiert die Kamerabilder und untersucht unter anderem Vegetationsunterschiede. Mithilfe des Visible Atmospherically Resistant Index (VARI) werden Bodenflächen klassifiziert und mögliche thermisch interessante Gebiete identifiziert.
Die Bilddaten werden direkt an Bord verarbeitet. Das System erreicht dabei eine Verarbeitungsrate von rund 13 Bildern pro Sekunde. Erkannte Gebiete werden anhand von Kamera-, GPS- und Flugdaten geografisch verortet und können als Zielposition an die automatische Flugsteuerung übermittelt werden.
In weiteren Versuchen wurde untersucht, ob sich tatsächlich gemessene Aufwinde automatisch lokalisieren und nutzen lassen. Während des Kreisens erstellt das System eine Karte der gemessenen Steig- und Sinkbewegungen. Der Mittelpunkt der Flugbahn kann dabei schrittweise in Richtung des stärksten Aufwinds verschoben werden.
Auch erste reale Flugversuche verliefen erfolgreich: Das System erkannte wiederholt thermisch interessante Bodenflächen, bestimmte deren Position und übermittelte entsprechende Zielpunkte an den Flugregler. In einem ausgewerteten Flugabschnitt wurden zudem positive Energiegewinne ohne Motorantrieb gemessen. Die Kamerahinweise und die unabhängig gemessenen Aufwinde zeigten in mehreren Bereichen eine Überschneidung.
Die Ergebnisse sind jedoch als erste Hinweise zu verstehen. Ob ein bestimmtes Bodenmerkmal tatsächlich zu nutzbarer Thermik führt, hängt unter anderem von Wind, Sonneneinstrahlung, Gelände, Feuchtigkeit und Tageszeit ab.
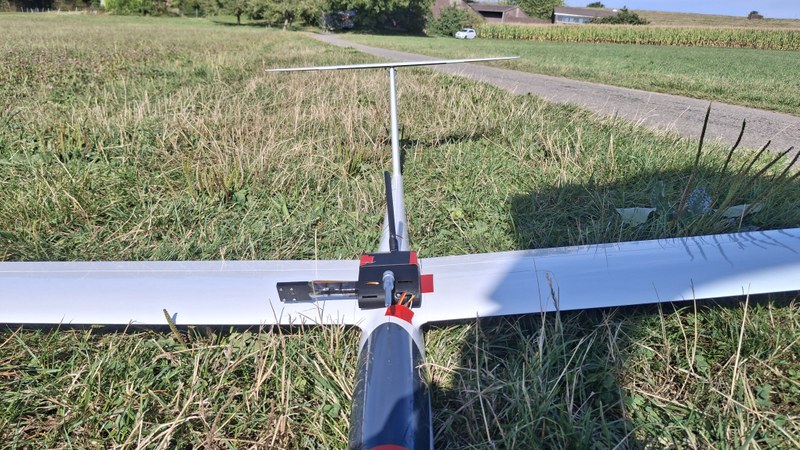
Die Kamera und der Bordcomputer wurden in einer abnehmbaren Einheit auf dem Flügel montiert. 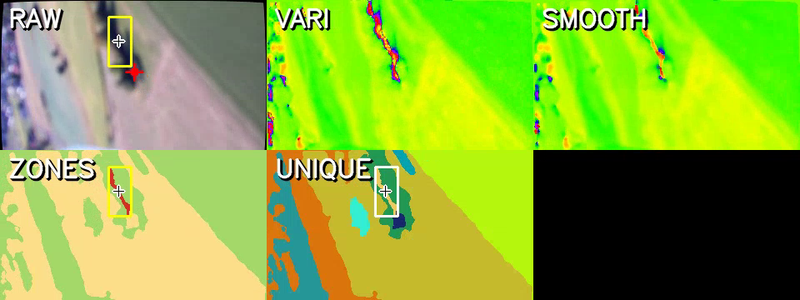
Die Bildverarbeitung hebt Vegetationsunterschiede hervor, klassifiziert den Boden und wählt zusammenhängende Kandidatenregionen aus. 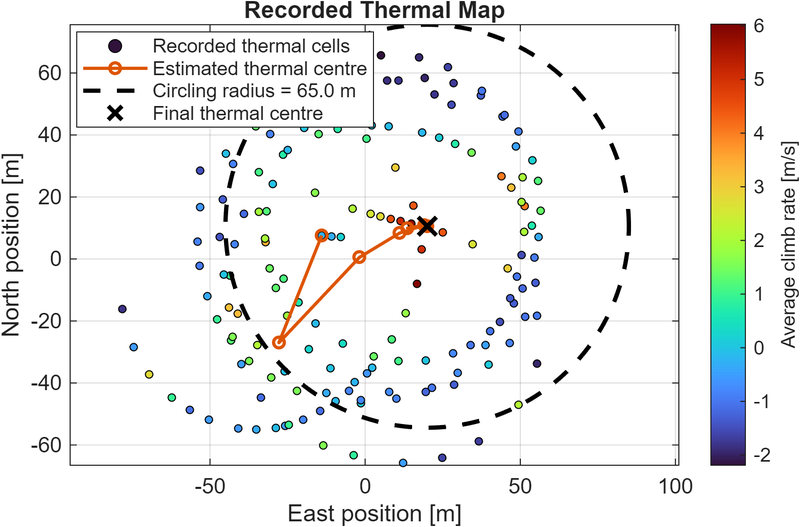
Farben zeigen die gemessene Steigrate. Der geschätzte Thermikmittelpunkt verschiebt sich zum stärksten Aufwind; der gestrichelte Kreis zeigt den geflogenen Radius. 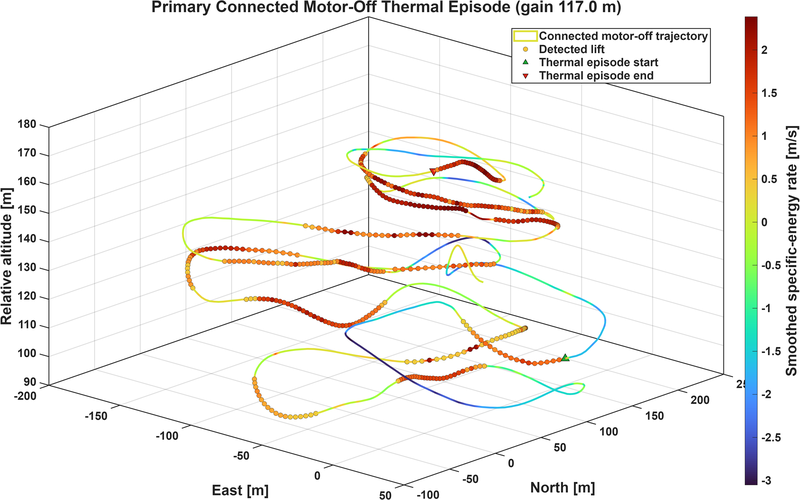
Der dreidimensionale Flugweg zeigt mehrere Kreise im Aufwind. Die Farbe beschreibt die aus Höhe und Luftgeschwindigkeit berechnete Energieänderung.
Ausblick
Die entwickelte Plattform schafft eine Grundlage für die weitere Erforschung des autonomen Segelflugs. In zusätzlichen Flugversuchen soll untersucht werden, wie zuverlässig sich thermisch interessante Gebiete unter unterschiedlichen Wetter- und Geländebedingungen erkennen lassen.
Langfristig könnte die Technologie dazu beitragen, unbemannte Segelflugzeuge länger und energieeffizienter in der Luft zu halten. Mögliche Anwendungen liegen beispielsweise bei Umweltmessungen, Tierbeobachtungen oder der Überwachung grosser Gebiete.
Das Projekt zeigt exemplarisch, wie Studierende an der HTU Sensorik, Embedded Systeme, Bildverarbeitung, Umweltphysik und automatische Flugsteuerung verbinden, um natürliche Energiequellen technisch nutzbar zu machen.
Technische Daten
Flugzeug | IKURA GPS, Spannweite 4,28 m |
|---|---|
Flugregler | Pixhawk 6C mit ArduPilot |
Bordcomputer | Raspberry Pi Zero 2 W |
Sensoren | GPS, Barometer, Luftgeschwindigkeit und Fluglage |
Bildverarbeitung | Nach unten gerichtete Kamera, C++ und OpenCV |
Projektdetails
- Typ
- Studierendenprojekt
- Forschungsfeld
- Elektrotechnik
- Themen
- Technologien und Engineering, Elektrotechnik und Messtechnik
- Hochschule/Institut
- Hochschule für Technik und Umwelt
- Laufzeit
- 6 Monate
- Team
- Student: Fabian Glutz
Betreuung: Prof. Albert Zihlmann