Geomatik-Herbst-Kolloquium: Visuelle Lokalisierung – Anwendung und Potential in der Geomatik
Das dritte Kolloquium des Herbstsemesters stammte direkt aus unserem eigenen Institut: Jonas Meyer präsentierte in seinem Vortrag spannende Einblicke in das Thema «Visuelle Lokalisierung – Anwendung und Potential in der Geomatik». Wie oft stehen wir auf dem Feld und ärgern uns über ungenauen Satellitenempfang oder den zeitlichen Aufwand manueller Passpunkte und herkömmlicher Tachymetrie? Am Institut für Geomatik rückt deshalb ein zukunftsweisendes Verfahren in den Fokus welches diese Lücke schliesst: die visuelle Lokalisierung. Während klassisches GNSS in dichten Häuserschluchten oder engen Innenstädten rasch an seine Grenzen stösst, liefert die kamerabasierte Orientierungsbestimmung präzise Ergebnisse als ideale Ergänzung.
Wie der Referent in seiner Präsentation zeigte, reicht dafür im Grunde eine einfache Kamera aus. Das Verfahren liefert direkt eine vollständige 6-DoF-Pose (Position und Orientierung mit sechs Freiheitsgraden) und das ganz ohne zusätzliche GNSS-Hardware. Dabei werden relative Genauigkeiten im Bereich von 1 bis 5 cm sowie Orientierungen im Bereich von 0.05 bis 0.1° erreicht. Neben diesen enormen Potenzialen beleuchtete er jedoch auch die wesentlichen Voraussetzungen und Grenzen: So erfordert die Methode eine präzise georeferenzierte Referenzszene, kalibrierte Kameras sowie stabile visuelle Informationen. Einschränkungen durch Szenenveränderungen oder fehlende Referenzdaten verdeutlichen dabei, dass umfangreiche und aktuelle Referenzdaten für den Erfolg entscheidend sind.
Visuelle Lokalisierung Pipeline
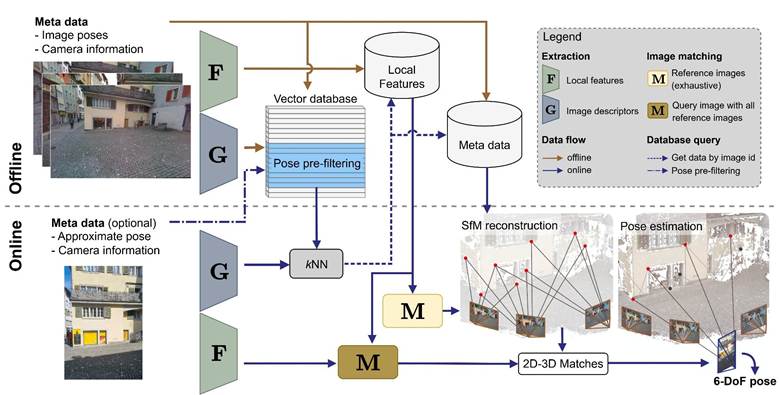
Visuelle Lokalisierung bezeichnet die Schätzung der äusseren Orientierung eines Bildes relativ zu einer bekannten Szene. Als Szenenrepräsentation setzt der Referent bewusst auf orientierte Bilder, da diese im Gegensatz zu komplexeren Szenenrepräsentationen keine aufwende Vorprozessierung benötigt und flexibel aktualisiert werden kann. Um die Prozessierungszeiten auch bei umfangreichen Referenzdatenbanken kurz zu halten, greift die Pipeline auf einen effizienten Ansatz zurück. Erstens werden keine Rohbilder direkt verglichen, sondern globale Bilddeskriptoren verwendet, die durch ein neuronales Netz als Vektoren extrahiert werden. Zweitens wird diese Vektordatenbank mithilfe einer groben GNSS-Näherung vorfiltriert, sodass ähnliche Bilder in Sekundenbruchteilen gefunden und nach Ähnlichkeit sortiert werden können.
Ausgehend von diesen Referenzbildern baut das System ein lokales Structure-from-Motion-Modell auf und ermittelt die 2D-3D-Beziehungen des Query-Bildes, um schliesslich die präzise 6-DoF-Pose relativ zur Referenzszene via Rückwärtsschnitt zu bestimmen.
Genauigkeitspotential
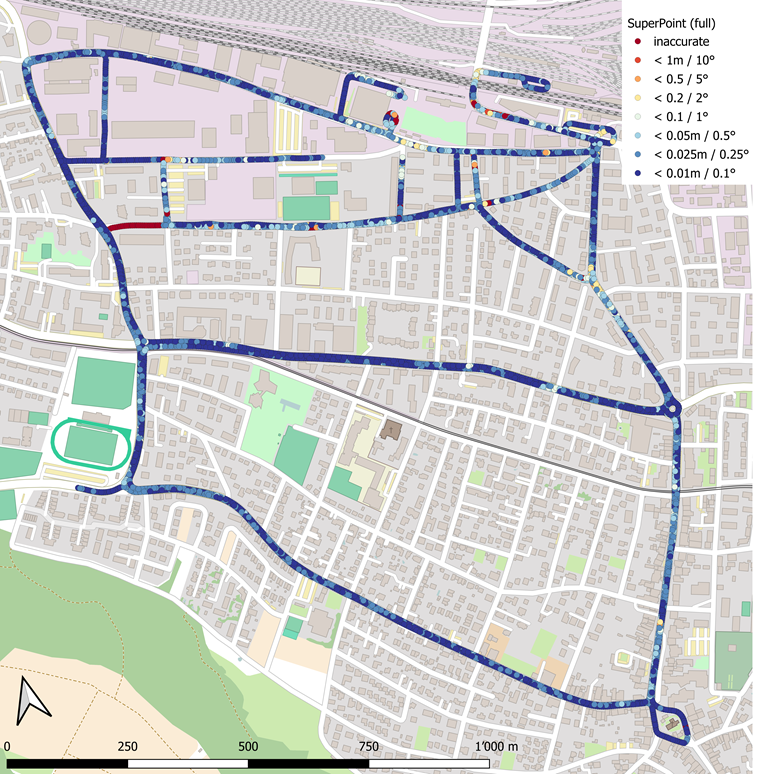
Übliche Benchmarks weisen meist Posen mit Dezimetergenauigkeit auf. Das Ziel lag jedoch darin, die visuelle Lokalisierung mit einer klassischen GNSS-Vermessungsgenauigkeit zu vergleichen. Daher wurde ein eigener Datensatz mit quantifizierter Subzentimeter-Genauigkeit erstellt. Dieser Datensatz umfasst ein zehn Kilometer langes Strassennetz aus zwei Mobile-Mapping-Kampagnen, die eine hochpräzise Co-Registrierung und Georeferenzierung aufweisen. Die Genauigkeit der Bildposen relative zu den Referenzdaten beträgt 6 bis 9 mm in der Lage sowie unter 0.1° in der Orientierung.
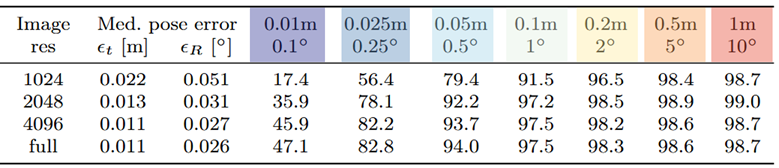
Anhand dieses Datensatzes wurde die entwickelte visuelle Lokalisierung evaluiert. Unter Verwendung von high-end Mobile-Mapping Bilddaten resultierte ein medianer Posenfehler von rund 1 cm in der Lage und 0.03° in der Orientierung. Zusätzliche Tests mit Consumer-Kameras zeigten mediane Posenfehler von 2.5 bis 3.5 cm in der Lage sowie von 0.03 bis 0.07° in der Orientierung.
Anwendungsfelder und Ausblick für die Geomatik
Diese beeindruckenden Werte eröffnen der Geomatik völlig neue Wege zur Automatisierung. So lassen sich offene Gräben direkt mit Smartphones und integrierten LiDAR-Scannern dokumentieren, wodurch teure RTK-GNSS-Hardware vor Ort überflüssig wird. Auch die Sensorfusion verschiedener Systeme, von Drohnen bis zu terrestrischen Laserscannern, profitiert von einer automatisierten Co-Registrierung ganz ohne mühsame Passpunkte. Nicht zuletzt ermöglichen Augmented-Reality-Anwendungen das dezimeter-zentimetergenaue Einblenden von Geodaten, wie z.B. Grenz- und Fixpunkten, im Live-Bild.
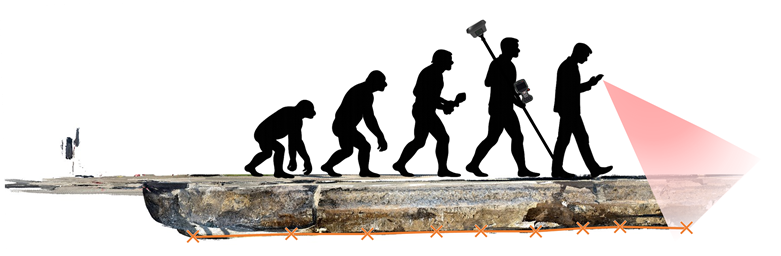
Die visuelle Lokalisierung erweist sich als wertvolle Ergänzung zu klassischen GNSS-Systemen, insbesondere in dichten städtischen Umgebungen. Sie liefert stabile Orientierungen und präzise relative Positionen. Während nächtliche Einsätze oder stark veränderte Landschaften noch Entwicklungsbedarf zeigen, bietet das Verfahren Chancen für eine vollautomatische Georeferenzierung.
Eine Aufzeichnung des Vortrages finden Sie hier (Ton startet erst ab 1:50).
Kommentare
Keine Kommentare erfasst zu Geomatik-Herbst-Kolloquium: Visuelle Lokalisierung – Anwendung und Potential in der Geomatik